Dispositivos conectados e IoT
Exibição de veículos e máquinas de trabalho: arquitetura CAN, GPS e LTE
Abordagem de protótipo técnico que combina dados de missão, localização, combustível, horas de operação e manutenção na nuvem da frota com uma exibição durável do veículo.
Resposta curta
Da tela do operador à plataforma da frota
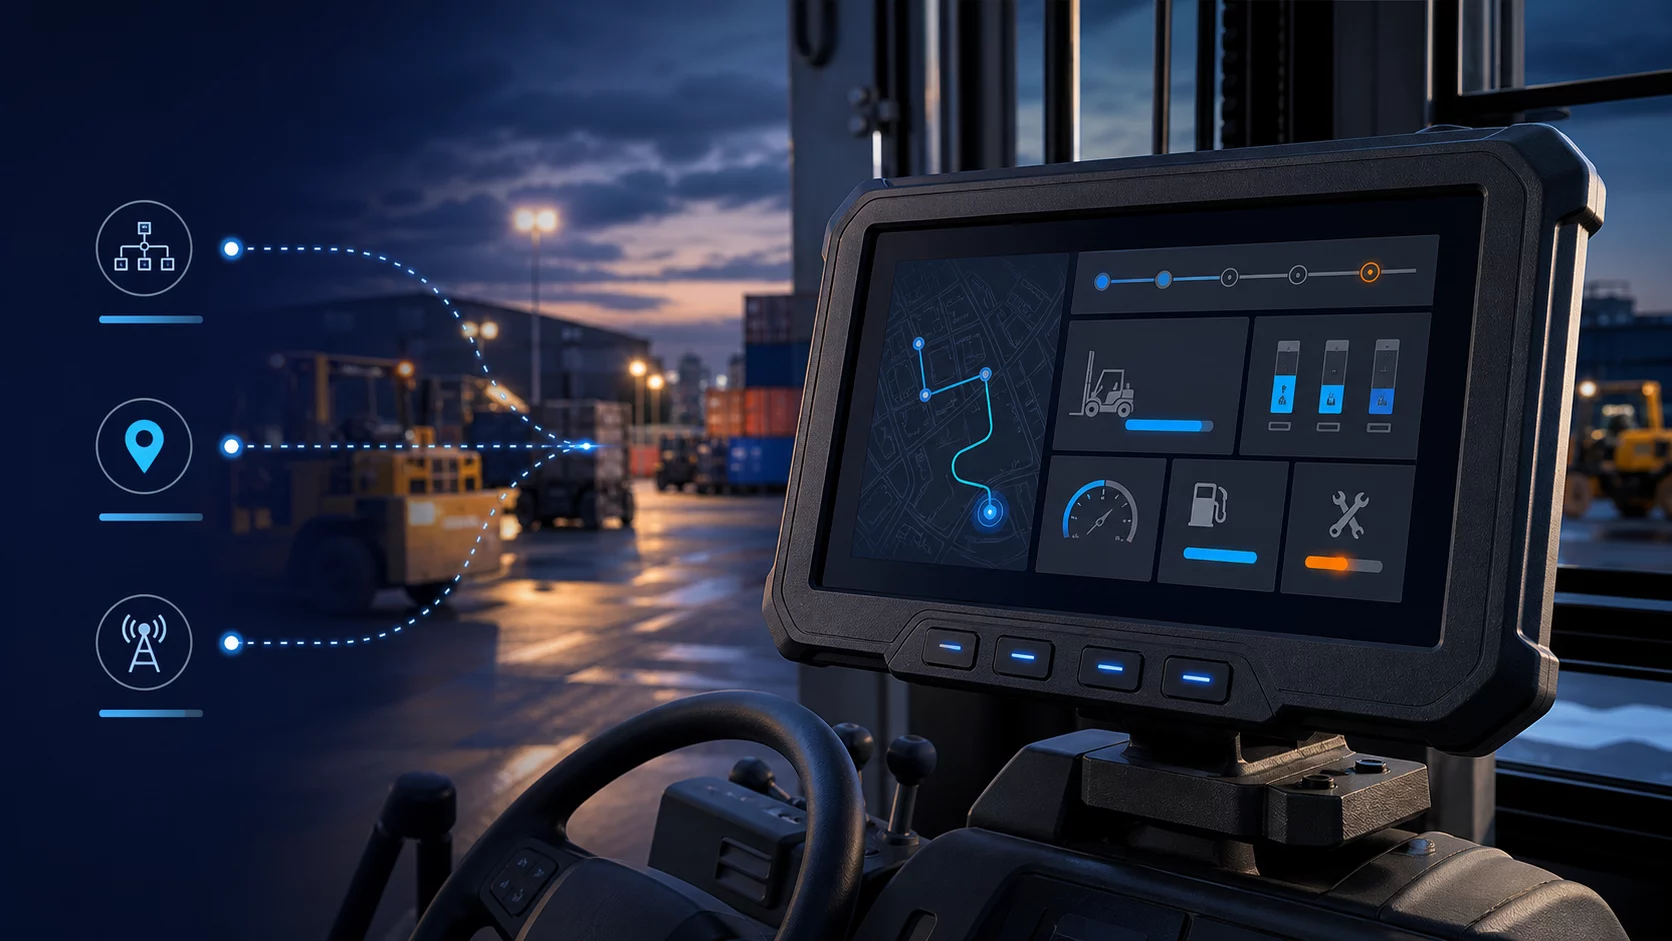
A tela de empilhadeiras, veículos agrícolas e equipamentos de construção fornece ao operador informações sobre tarefas, rotas, combustível, horas de trabalho, avisos e manutenção. O mesmo dispositivo transporta telemetria para o centro da frota, tornando visíveis o uso, a inatividade, o mau funcionamento e o planejamento de serviços. O protótipo pode ser preparado com simulador CAN e GPS sem o veículo real; o objetivo é verificar a tela, a gravação de borda e o streaming na nuvem juntos.
Camada de dados CAN e limite de segurança
Os dados do veículo podem ser recebidos via CAN ou J1939. O adaptador traduz mensagens PGN ou do fabricante em sinais comuns, como velocidade do motor, nível de combustível, temperatura do líquido refrigerante, horas e código de diagnóstico. A primeira versão deve ser projetada o mais somente leitura possível. Caso sejam enviados comandos ao veículo, as mensagens permitidas são limitadas por condições de segurança como velocidade e status de operação; funções críticas de controle não são deixadas para a aplicação IHM.
GPS, LTE e gravação de borda offline
O GNSS gera posição, velocidade e direção; a conectividade LTE transfere tarefas e telemetria para a nuvem. Em ambientes de canteiro de obras e de campo onde a conexão é fraca, o dispositivo registra um evento com carimbo de data/hora no banco de dados local. Os dados do mapa e da missão são armazenados em cache e, quando a conexão retorna, os pacotes compactados são enviados em número de sequência. A frequência de coleta de locais deve ser equilibrada com as necessidades comerciais e a política de privacidade.
Experiência do operador e telas de manutenção
A tela principal deverá mostrar apenas as informações necessárias durante a condução; Relatórios complexos devem ser abertos enquanto o veículo estiver parado. Lista de tarefas, rota, início de turno, lista de verificação e notificação de falhas são projetadas com grandes alvos de toque. A tela de manutenção mostra horas de operação, serviços futuros e códigos de erro ativos. Luz solar, vibração, modo luva e modo noturno estão incluídos nos testes de usabilidade em campo.
Cenário de demonstração funcional
Uma demonstração pode ser configurada com um tablet robusto ou painel Android, adaptador USB-CAN ou simulador de software e painel web de frota. O veículo recebe a missão, move-se pelo mapa, fica com pouco combustível e se aproxima do limite de manutenção. Quando um código de erro CAN é gerado, um aviso seguro aparece na tela e um registro de serviço é criado no painel. Quando o LTE cai, a rota e a telemetria continuam localmente; Após a reconexão, os dados ausentes serão transferidos.
Cibersegurança e autenticação
Os dispositivos devem usar certificado exclusivo, inicialização segura e OTA assinado. A rede do veículo e a conexão à internet devem estar separadas no gateway; o acesso remoto deve estar desativado por padrão. São testados cenários de barramento CAN, GPS falso, desvio de relógio, disco cheio e vibração de longo prazo. As características que afetam a segurança funcional devem ser abordadas separadamente através da análise de risco do fabricante do veículo e dos processos padrão relevantes.
Perguntas frequentes
Preciso de uma máquina de trabalho real para demonstração?
Não. Ao simular CAN, GPS e códigos de erro, o display e a maior parte da plataforma da frota podem ser verificados no desktop.
Os comandos devem ser enviados ao veículo a partir da tela?
No primeiro protótipo, a abordagem somente leitura é mais segura. Se o comando for necessário, a aprovação do fabricante, a limpeza da lista de permissões e as verificações do status operacional são essenciais.